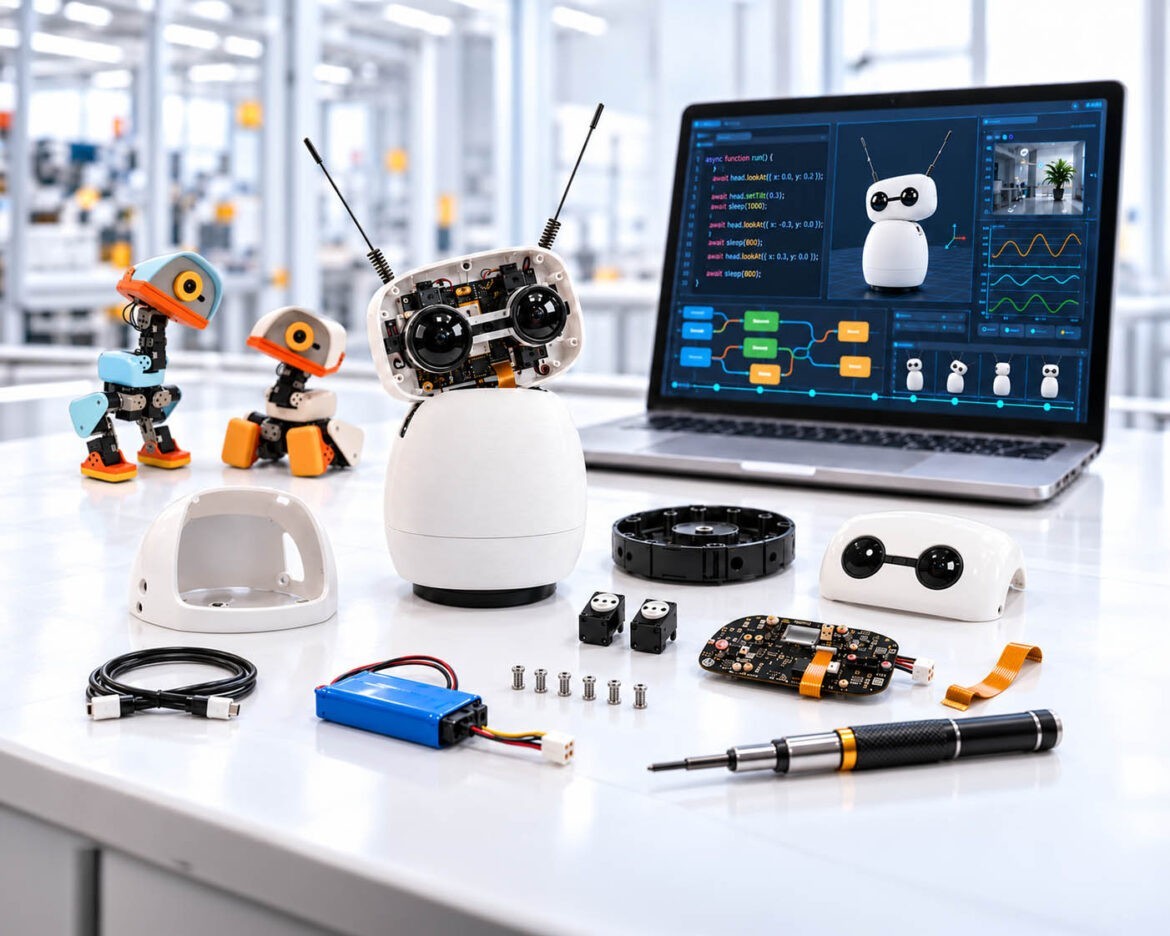
Bauen, programmieren und trainieren machen Robotik im Team verständlich.
Illustration: KI-gestützte Darstellung nach dem Vorbild der Pollen-Robotics-Roboter Reachy Mini und Microduck, Bausatzteile, Innenleben und Bildschirminhalt sind frei gestaltet, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Ein Roboter, den ein Team an einem Vormittag selbst zusammenbaut, und ein zweiter, der in einer Simulation laufen lernt, wirken zunächst wie Spielzeug. An ihnen lässt sich aber beobachten, was Unternehmen verstehen müssen, bevor sie Robotik verantwortungsvoll einsetzen: wie aus einem Sensorwert eine Entscheidung wird, wie aus der Entscheidung eine Bewegung entsteht, und was passiert, wenn der Untergrund plötzlich ein anderer ist.
Robotik ist längst kein Nischenthema mehr. Die Internationale Robotik-Föderation IFR zählte für 2024 weltweit 542.000 neu installierte Industrieroboter.[1] Zugleich erwarten 58 Prozent der vom Weltwirtschaftsforum befragten Arbeitgeber, dass Robotik und Automatisierung ihr Geschäft bis 2030 verändern.[2] Viele Unternehmen stehen deshalb vor derselben Frage: Wie lässt sich das Thema verstehen, bevor ein großes Projekt unter Zeitdruck entschieden werden muss?
Eine mögliche Antwort sind Lernroboter und Robotik-Bausätze. Dieser Artikel stellt dafür zwei Roboter des Herstellers Pollen Robotics vor: den Reachy Mini, den man selbst zusammenbaut und programmiert, und den Microduck, der sofort läuft und in einer Simulation neue Bewegungen lernt. Vor allem ordnet er ein, was Teams aus solchen Experimenten lernen können, wo die Grenzen liegen und wie aus Neugier ein belastbarer Pilot wird.
- Robotik ist weit verbreitet, die Frage nach der eigenen Eignung bleibt aber offen.
- Kleine Lernroboter machen Sensorik, Software und Bewegung sichtbar.
- Ein Roboter zum Selbstbauen vermittelt Aufbau und Programmierung, ein fertiger Roboter das Training in der Simulation.
- Der Nutzen entsteht durch Lernziel, Moderation und Transfer, nicht durch das Gerät allein.
- Am Ende steht eine Entscheidung: stoppen, weiterlernen, simulieren oder pilotieren.
Dieser Artikel erklärt, warum Robotik gerade greifbarer wird, welche Arten von Robotik-Bausätzen es gibt, wie ein Roboter vom Sensorwert zur Bewegung kommt, was zwei Lernroboter als Fallbeispiele zeigen, wie Simulation und echter Roboter zusammenhängen, worauf Unternehmen bei der Software achten sollten, wie XR und digitale Zwillinge den Transfer unterstützen und wie Unternehmen einen sinnvollen Pilot aufsetzen.
Warum Robotik plötzlich greifbarer wird
Die Zahlen belegen, wie verbreitet Industrieroboter inzwischen sind. Die IFR zählte für 2024 weltweit 542.000 neu installierte Industrieroboter, der Gesamtbestand lag bei 4,664 Millionen Geräten. Europa kam auf 85.000 Neuinstallationen, die Europäische Union auf 67.800. Deutschland blieb mit 26.982 Installationen der größte Robotermarkt Europas und der fünftgrößte weltweit.[1] Diese Größenordnung zeigt die Verbreitung, sie beantwortet aber nicht die Frage, die für Unternehmen wichtiger ist: Welche Abläufe im eigenen Betrieb eignen sich überhaupt für Robotik?
Klassische Industrieroboter sind fest programmiert und wiederholen Bewegungen in einer klar abgegrenzten Arbeitszelle. Der aktuelle Entwicklungsschritt verbindet Sensorik, Wahrnehmung, lernende Verfahren und Bewegung enger: Ein System soll auf Abweichungen reagieren oder Verhalten zunächst in einer Simulation lernen. Für diese Entwicklung hat sich der Sammelbegriff Physical AI eingebürgert, auf Deutsch etwa körperliche oder physische KI. Er ist kein genormter Standard und verspricht keine allgemeine Autonomie. Konkret geht es um Fähigkeiten wie sehen, orten, greifen, navigieren und reagieren.
Warum sollten Unternehmen schon jetzt Wissen aufbauen? Im Future of Jobs Report 2025 erwarten 58 Prozent der befragten Arbeitgeber, dass Robotik und Automatisierung ihr Geschäft bis 2030 verändern. Zugleich rechnen sie damit, dass sich 39 Prozent der Kernkompetenzen ihrer Beschäftigten bis 2030 verändern oder überholt sein werden.[2] Beides sind Erwartungen aus einer Befragung, keine eingetretenen Wirkungen und kein Nachweis für jede Branche. Sie sprechen aber dafür, Lerngelegenheiten zu schaffen, bevor ein konkretes Investitionsprojekt unter Zeitdruck steht.
Genau hier setzt ein kleiner Roboter an. Er macht abstrakte Systemfragen sichtbar: Sensorwerte werden zu Entscheidungen, Entscheidungen werden zu Bewegung, und Verzögerung, Reibung oder ein veränderter Untergrund führen zu einem anderen Ergebnis. Das eröffnet ein gemeinsames Gespräch für IT, Engineering, Produktion, Service und Führung. Der Bausatz ist dabei ein Lernobjekt und Gesprächsanlass, kein Ersatz für Weiterbildung, Prozessanalyse oder Anlagenplanung.
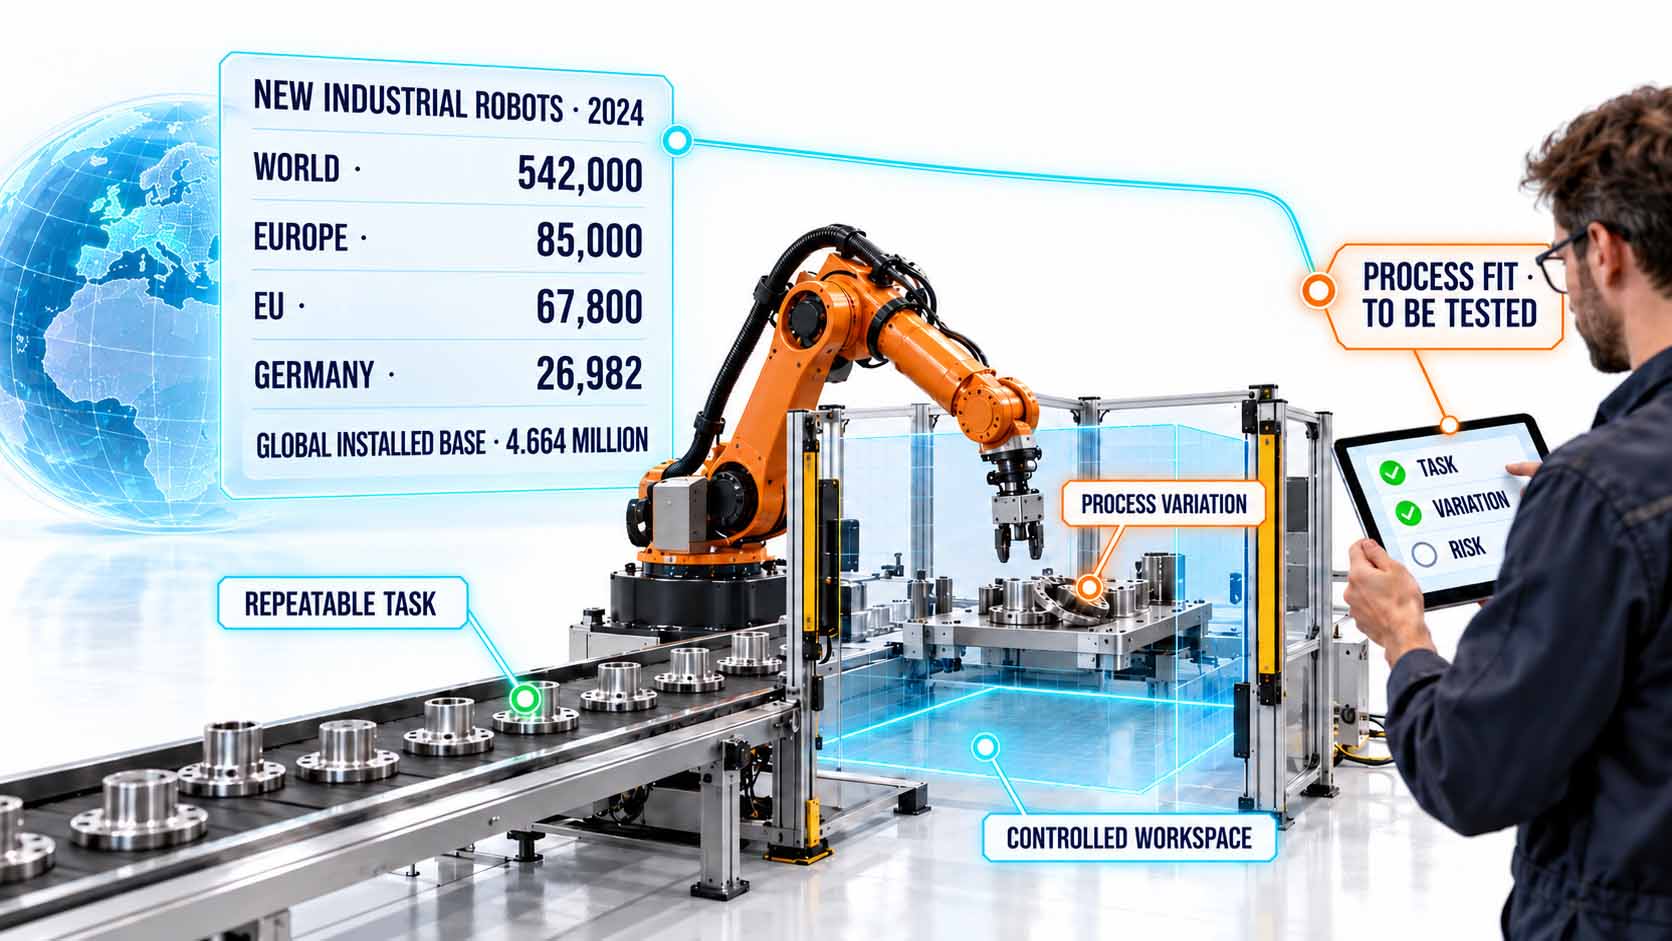
Die Marktzahlen belegen die Verbreitung, die Eignung für den eigenen Prozess bleibt die offene Frage.
Infografik: Neu installierte Industrieroboter 2024 und die Überleitung von der weltweiten Verbreitung zur betrieblichen Eignungsprüfung[1] | KI-gestützte Illustration, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Infografik: Neu installierte Industrieroboter 2024 im Vergleich, mit Überleitung zur betrieblichen Eignungsfrage[1] | XR Stager Online Magazin | VISORIC GmbH
Für Entscheiderinnen und Entscheider bleibt damit eine einfache, aber entscheidende Leitfrage: Welche Aufgabe im eigenen Unternehmen wäre klein genug für einen sicheren Versuch und wichtig genug, dass ein Team daraus tatsächlich etwas lernt?
- Weltweit wurden 2024 rund 542.000 Industrieroboter neu installiert.[1]
- Deutschland ist mit 26.982 Installationen der größte Markt Europas.[1]
- 58 Prozent der befragten Arbeitgeber erwarten Veränderungen durch Robotik bis 2030.[2]
- 39 Prozent der Kernkompetenzen sollen sich bis 2030 verändern, laut Erwartung der Arbeitgeber.[2]
- Ein Lernroboter ist ein Gesprächsanlass, kein Ersatz für Planung und Weiterbildung.
Wie sich dieses Lernen risikoarm beginnen lässt, hängt davon ab, welche Art von Kit gemeint ist. Das zeigt das nächste Kapitel.
Was Unternehmen mit Robotik-Bausatz meinen
Der Begriff Bausatz ist ein Sammelbegriff für sehr unterschiedliche Produkte. Es lohnt sich, vier Kategorien zu unterscheiden. Erstens Baukästen mit Sensoren, Motoren und modularen Teilen, die sich für Mechanik und Steuerungsgrundlagen eignen. Zweitens fertige Lernroboter, etwa mobile Plattformen oder kleine zweibeinige Systeme, die direkt einsatzbereit sind, sich aber je nach Hersteller unterschiedlich programmieren lassen. Drittens kompakte Roboterarme und Lehrzellen, die näher an industriellen Greif-, Programmier- und Sicherheitsaufgaben liegen. Viertens virtuelle Kits und Simulatoren, mit denen sich Bewegungen und Abläufe ohne reale Hardware erproben lassen. In der Praxis verbinden manche Produkte mehrere Kategorien.
Zwei Roboter desselben Herstellers machen den Unterschied anschaulich. Der Reachy Mini ist ein Kit zum Selbstbauen: Wer ihn bestellt, erhält Einzelteile, baut den Roboter zusammen und programmiert ihn anschließend.[5] Der Microduck ist dagegen ein fertiger Zweibeiner, der direkt nach dem Auspacken läuft und dessen Bewegungen sich in einer Simulation neu trainieren lassen.[6] Beide stammen von Pollen Robotics, das zur KI-Plattform Hugging Face gehört.[6] Kapitel 4 stellt sie im Detail vor.
Das Wort Bausatz sagt dabei nichts Verlässliches über Lernkurve, Robustheit, Wartung, Sicherheitsniveau, Datenhoheit oder Anschlussfähigkeit aus. Ein Kit kann Zusammenbau verlangen oder sofort startklar sein. Er kann Blockprogrammierung, die Programmiersprache Python, ROS 2, herstellerspezifische Steuerung, Simulation oder Reinforcement Learning anbieten. ROS 2 ist ein offenes Software-System für Robotik, das aus Framework, Werkzeugen und Bibliotheken besteht und als Lernpfad dienen kann, aber keine universelle Kompatibilität garantiert.[3] Reinforcement Learning bedeutet, dass ein System durch Versuch, Fehler und Belohnung lernt.
Wichtiger als das Produkt ist das Lernziel. Für Teamverständnis reichen oft sichtbare Sensor-Aktor-Schleifen, also Abläufe, in denen ein Sensor etwas misst und ein Antrieb darauf reagiert. Für technische Vertiefung braucht es dokumentierte Schnittstellen und Zugriff auf Rohdaten. Für die Vorbereitung auf industrielle Anlagen sind Herstellerumgebungen oder Simulationsmodelle der späteren Zieltechnik entscheidender als ein beliebiger kleiner Roboter. Anbieter wie ABB bieten dafür eigene praktische und virtuelle Robotiktrainings an.[4]
Auch der Gesamtaufwand gehört in die Rechnung. Der Kaufpreis ist nur ein Teil der Kosten, hinzu kommen Zeit für Aufbau, Integration, Pflege, Ladezyklen, Dokumentation, Moderation und Auswertung. Beim Microduck kostet der Roboter laut Hersteller 399 US-Dollar, ein Ersatzteil-Paket mit zusätzlichen Motoren, Akkus und Ladegerät kommt mit 119 US-Dollar hinzu, zusammen also 518 US-Dollar vor Steuern und Versand.[6] Ein günstiges Kit kann zum teuren Projekt werden, wenn niemand das Lernformat betreut. Umgekehrt kann ein etwas teureres System mit gutem Simulator und klarer Dokumentation mehr Lernwert pro Stunde bieten.
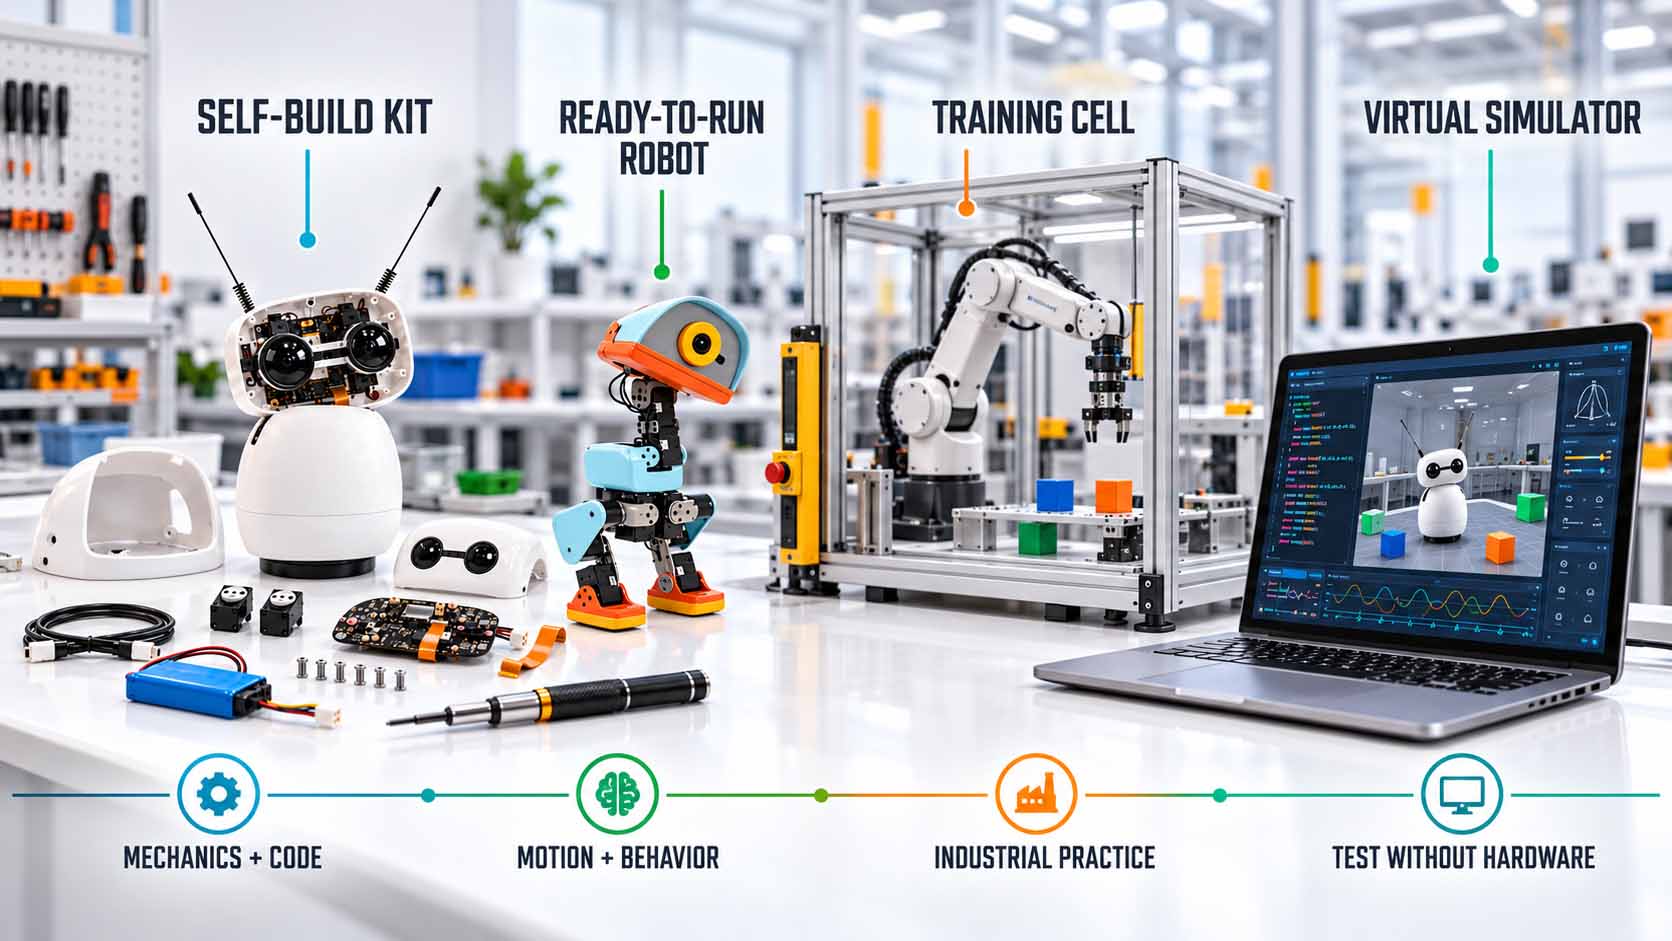
Vier Arten von Robotik-Kits eröffnen unterschiedliche Lernwege und erfordern unterschiedliche Aufwände.
Infografik: Redaktionell entwickelte Typologie von Robotik-Kits mit den Lernschwerpunkten Selbstbau, fertiger Lernroboter, Lehrzelle und Simulation | KI-gestützte Illustration, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Infografik: Redaktionell entwickelte Typologie von Robotik-Kits, geordnet nach Nähe zur industriellen Zieltechnik und Betriebsaufwand | XR Stager Online Magazin | VISORIC GmbH
| Kit-Art | Beispiel | Gut geeignet für | Worauf zu achten ist |
|---|---|---|---|
| Baukasten, Selbstbau-Kit | Reachy Mini | Aufbau, Programmierung, Interaktion mit Kamera und Mikrofon | Aufbauzeit, fachliche Betreuung, frühe Entwicklungsphase |
| Fertiger Lernroboter | Microduck | Schneller Einstieg, Bewegung und Training in der Simulation | Programmierbarkeit unterscheidet sich je nach Plattform |
| Kompakter Roboterarm, Lehrzelle | Lehrzellen von Roboterherstellern | Greifen, Programmieren, erste Sicherheitsfragen | Höherer Aufwand und Sicherheitsvorgaben |
| Virtuelles Kit, Simulator | Physiksimulation beider Roboter | Abläufe ohne Hardware erproben | Ergebnis hängt von den Modellannahmen ab |
Jede Kit-Art ist in einer Dimension stark und in einer anderen schwach.
Tabelle: Redaktionell entwickelte Orientierung zur Auswahl von Robotik-Kits, keine Bestenliste und kein Produktvergleich | XR Stager Online Magazin | VISORIC GmbH
Für die Auswahl lohnt sich außerdem ein Blick auf die organisatorischen Fragen: Sind Ersatzteile verfügbar? Ist die Hardware für den vorgesehenen Raum und Nutzerkreis geeignet? Welche Regeln gelten für Akku, Bewegung und Aufsicht? Die Fragen zur Software behandelt Kapitel 6. Eingebunden werden sollten dabei unterschiedliche Rollen: Betrieb, Instandhaltung, IT, Arbeitssicherheit und Personalentwicklung. Dass der Roboter dadurch zum gemeinsamen Lernobjekt wird, ist eine plausible Gestaltungsempfehlung, kein belegtes Studienergebnis.
- Robotik-Bausatz ist ein Sammelbegriff für vier sehr verschiedene Produktarten.
- Das Lernziel entscheidet über die Auswahl, nicht die Hardware.
- ROS 2 ist ein offenes Robotik-Ökosystem, aber keine Kompatibilitätsgarantie.[3]
- Anbieter wie ABB bieten praktische und virtuelle Robotiktrainings an.[4]
- Zum Aufwand zählen Aufbau, Pflege, Dokumentation und Moderation, nicht nur der Kaufpreis.[6]
Nachdem klar ist, welche Art Kit gemeint ist, stellt sich die Frage, was beim Programmieren eines Roboters technisch eigentlich passiert. Das zeigt das nächste Kapitel.
Vom Sensorwert zum Motorbefehl
Was passiert eigentlich, wenn ein Roboter programmiert wird? Fünf Schritte wiederholen sich in fast jedem Lernroboter. Erstens liefern Kamera, Mikrofon oder Lagesensor Daten. Zweitens liest und bewertet ein Programm diese Daten. Drittens trifft eine Regel oder ein Modell eine Entscheidung. Viertens übersetzt das Software-Kit des Herstellers, kurz SDK für Software Development Kit, die Entscheidung in einen Bewegungsbefehl für die Motoren. Fünftens melden die Sensoren zurück, was tatsächlich passiert ist, und der Kreislauf beginnt von vorn. Beim Microduck läuft die Verhaltensregel laut Hersteller 50 Mal pro Sekunde direkt auf dem Roboter.[6]
Am Reachy Mini lässt sich das mit wenigen Befehlen zeigen. Das Beispielprogramm im Wiki des Fertigungspartners Seeed Studio richtet den Kopf mit einem einzigen Befehl auf eine Zielposition aus und gibt dafür eine Dauer von einer Sekunde vor. Weitere Befehle rufen ein Kamerabild ab, nehmen Ton auf oder spielen Ton über den Lautsprecher ab.[7] Auf der Herstellerseite wird zusätzlich ein JavaScript-SDK beworben, mit dem sich der Roboter in drei Zeilen steuern lässt.[8]
Ein einfaches Experiment verbindet diese Bausteine: Der Roboter ruft ein Kamerabild ab, ermittelt, wo sich ein Objekt im Bild befindet, richtet den Kopf darauf aus, löst die Bewegung aus und protokolliert, wie weit das Objekt danach noch von der Bildmitte entfernt ist. Das ist ein redaktionelles Beispiel für den Ablauf, kein getesteter Programmcode.
Wie viel Entscheidung beim Programm liegt, unterscheidet drei Ebenen. Beim direkten Befehl gibt der Mensch eine Position vor, etwa: Bewege den Kopf nach links. Beim regelbasierten Verhalten folgt das Programm einer festen Regel, etwa: Folge einem Objekt, solange es sichtbar ist. Beim KI-gestützten Verhalten erkennt ein Modell Sprache, Gesten oder Objekte und schlägt eine Reaktion vor. Im Anwendungsangebot des Reachy Mini finden sich dafür Beispiele: eine Handverfolgung, bei der der Roboter den Handbewegungen folgt, und ein Gesprächsassistent auf Basis eines großen Sprachmodells.[7] Der Microduck liegt auf der dritten Ebene, seine Bewegungen sind keine festen Befehle, sondern gelernte Verhaltensregeln, sogenannte Policies.[6]
Für Teams ist diese Kette ein praktisches Werkzeug. Wer die fünf Schritte kennt, kann bei jedem Fehler gezielt fragen, wo er entstanden ist: Hat der Sensor falsche Werte geliefert? Hat das Programm sie falsch gedeutet? War die Entscheidung unpassend? Wurde der Befehl falsch übersetzt? Oder hat die Umgebung, etwa ein anderes Licht oder ein anderer Untergrund, das Ergebnis verändert? Das ist die Grundlage für Fehleranalyse, Testfälle und Gespräche zwischen IT, Betrieb und Fachbereich.
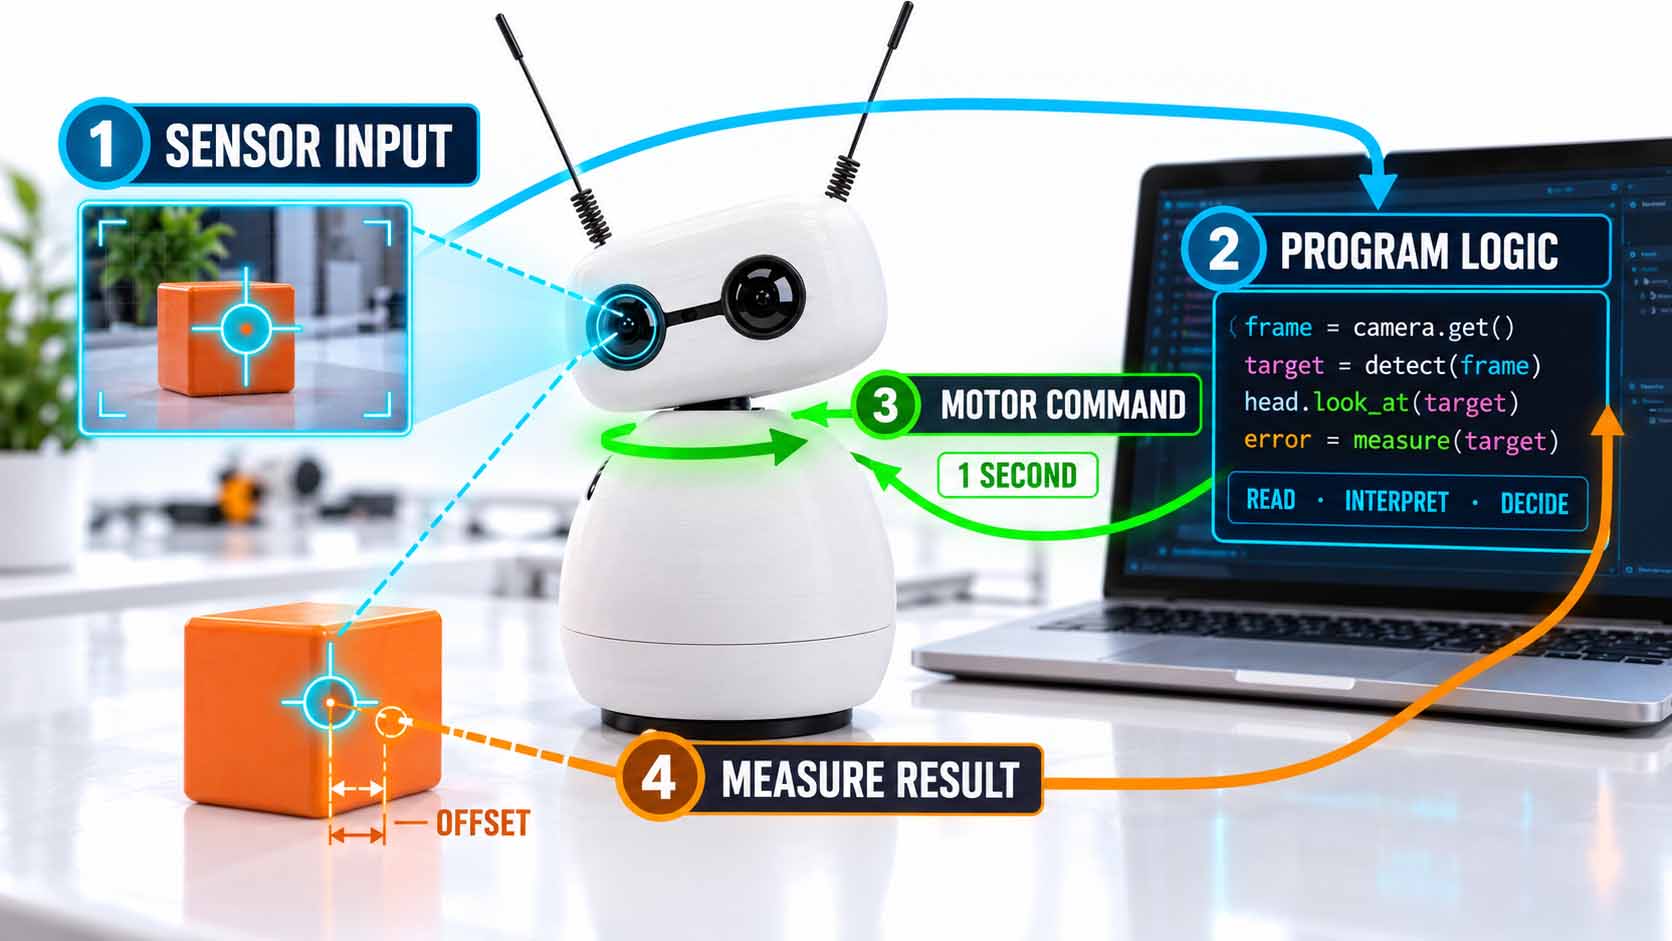
Zwischen Messung und Bewegung liegt eine Kette, die sich Schritt für Schritt prüfen lässt.
Infografik: Kreislauf vom Sensorwert über die Programmlogik und den Motorbefehl bis zur Messung des Ergebnisses, Programmcode illustrativ[6][7] | KI-gestützte Illustration, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Infografik: Kreislauf vom Sensorwert über die Programmlogik und den Motorbefehl bis zur Messung des Ergebnisses, Programmcode illustrativ[6][7] | KI-gestützte Illustration, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Infografik: Kreislauf vom Sensorwert zum Motorbefehl am Beispiel eines Lernroboters, Programmcode illustrativ[6][7] | XR Stager Online Magazin | VISORIC GmbH
Damit wird auch klar, warum ein Lernroboter mehr vermittelt als reines Programmieren: Er macht sichtbar, dass Robotik aus einer Kette von Annahmen besteht, die sich einzeln prüfen lassen.
- Programmieren heißt hier: messen, bewerten, entscheiden, übersetzen und das Ergebnis prüfen.
- Der Microduck führt seine Verhaltensregel laut Hersteller 50 Mal pro Sekunde aus.[6]
- Der Reachy Mini bewegt den Kopf laut Beispielprogramm mit einem einzigen Befehl.[7]
- Direkter Befehl, regelbasiertes Verhalten und KI-gestütztes Verhalten sind drei Ebenen der Steuerung.
- Bei einem Fehler lässt sich gezielt fragen, in welchem der fünf Schritte er entstanden ist.
Wie solche Lernobjekte konkret aussehen, zeigen zwei Roboter als Fallstudien. Das ist Thema des nächsten Kapitels.
Reachy Mini und Microduck als Fallstudien
Zwei Roboter des Herstellers Pollen Robotics zeigen, wie unterschiedlich Lernen mit Robotik aussehen kann. Pollen Robotics gehört zur KI-Plattform Hugging Face, auf der Entwicklerinnen und Entwickler Modelle und Anwendungen veröffentlichen und teilen.[6] Der erste Roboter wird gebaut und programmiert, der zweite wird trainiert.
Der Reachy Mini ist ein 28 Zentimeter hoher und 1,5 Kilogramm schwerer Tischroboter für die Interaktion von Mensch und Roboter, kreatives Programmieren und KI-Experimente. Er hat einen beweglichen Kopf mit sechs Bewegungsachsen, eine Drehung des ganzen Körpers, zwei animierte Antennen, eine Weitwinkelkamera, vier Mikrofone und einen 5-Watt-Lautsprecher.[5] Er wird als Bausatz geliefert. Laut Fertigungspartner Seeed Studio dauert der Zusammenbau zwei bis drei Stunden, eine interaktive Online-Anleitung führt durch die Schritte.[7] Es gibt zwei Versionen: Die Lite-Version wird kabelgebunden an einen Mac oder Linux-Rechner angeschlossen, die Wireless-Version bringt einen eigenen Kleinstcomputer vom Typ Raspberry Pi 4, WLAN, Akku und einen Beschleunigungssensor mit.[5]
Wie sich der Reachy Mini programmieren lässt, beschreibt Kapitel 3. Dazu kommen fertige Anwendungen über die Plattform Hugging Face und eine Simulation in MuJoCo, einer Physiksimulation für Bewegungen, mit der sich Programme testen lassen, bevor der Roboter geliefert wird.[5][7] Zum Start stellte der Hersteller mehr als 15 vorgefertigte Verhaltensweisen bereit, und die Community im Chat-Dienst Discord umfasst nach Herstellerangabe über 9.000 Mitglieder.[5][8]
Der Microduck ist dagegen ein fertiger Zweibeiner. Laut Hersteller ist er 25 Zentimeter groß und wiegt rund 800 Gramm. Er hat 15 Motoren, eine Kamera, einen LiDAR-Sensor, der Abstände per Laser misst, und zwei Lagesensoren, sogenannte IMUs, die Neigung und Beschleunigung erfassen. Im Karton liegen Roboter, Akku, USB-C-Kabel und ein Spiele-Controller.[6] Sieben vortrainierte Bewegungen sind enthalten, darunter Gehen, Sitzen und Aufstehen, Kicken, Greifen und selbstständiges Wiederaufstehen. Rollschuhlaufen funktioniert nur mit den Rollen aus dem Zubehörpaket.[6] Den Roboter gibt es in vier Farbvarianten.
Für ein Lernformat ist beim Microduck die Software entscheidend. Die Verhaltensregeln des Roboters werden in der Physiksimulation MuJoCo trainiert und auf den echten Roboter übertragen. Der Hersteller beschreibt einen Kreislauf aus Trainieren in der Simulation, Übertragen auf den Roboter, Verfeinern und Veröffentlichen. Die Software, die Simulation und das komplette Training per Reinforcement Learning liegen unter der freien Lizenz Apache-2.0 auf der Entwicklerplattform GitHub.[6] Vorgestellt wurde der Microduck am 27. August 2026, seither läuft die Vorbestellung.[6][9] Der Einführungspreis liegt bei 399 US-Dollar vor Steuern und Versand, optionale Pakete kosten zwischen 39 und 119 US-Dollar.[6]
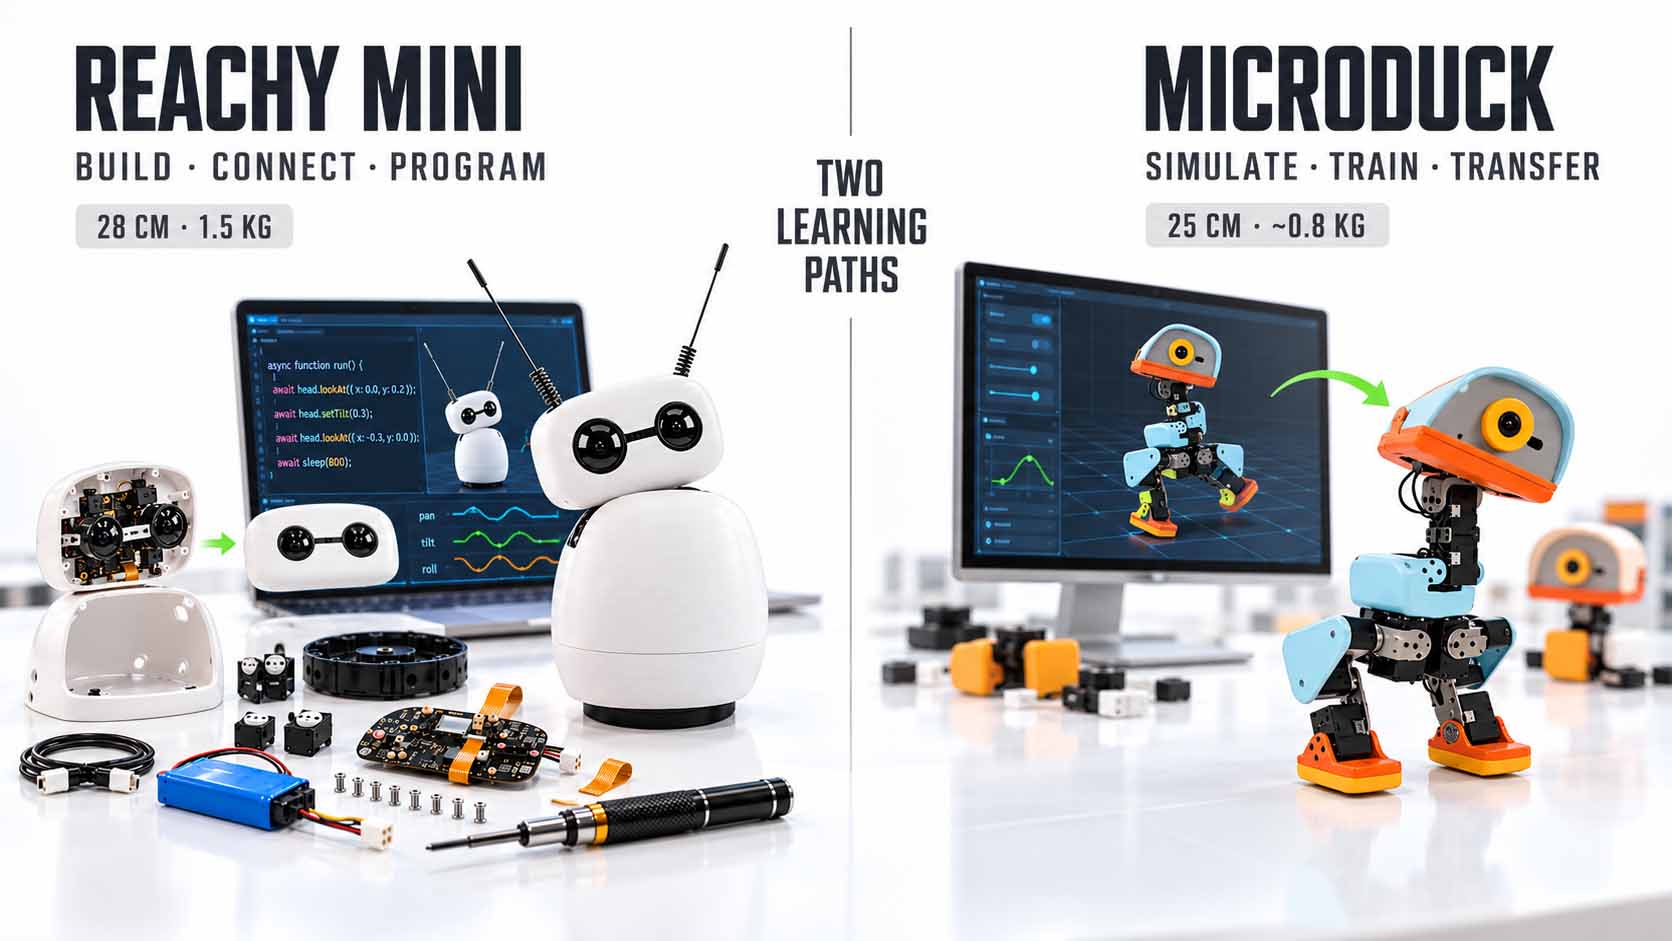
Der eine Roboter wird gebaut und programmiert, der andere erhält sein Verhalten durch Training in der Simulation.
Infografik: Gegenüberstellung der Lernwege von Reachy Mini und Microduck nach Herstellerangaben von Pollen Robotics[5][6][7] | KI-gestützte Darstellung nach dem Vorbild der genannten Roboter, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Infografik: Gegenüberstellung von Reachy Mini und Microduck nach Herstellerangaben von Pollen Robotics[5][6][7] | XR Stager Online Magazin | VISORIC GmbH
| Merkmal | Reachy Mini | Microduck |
|---|---|---|
| Art | Selbstbau-Kit, wird zusammengebaut | Fertiger Roboter, sofort spielbar |
| Größe und Gewicht | 28 cm, 1,5 kg | 25 cm, rund 800 g |
| Sensorik | Weitwinkelkamera, 4 Mikrofone, 5-Watt-Lautsprecher | Kamera, LiDAR, 2 Lagesensoren |
| Bewegung | Kopf mit 6 Achsen, Körperdrehung, 2 Antennen | 15 Motoren, Gehen, Kicken, Greifen, Aufstehen |
| Preis laut Hersteller, vor Steuern und Versand | ab 399 USD (Lite), 499 USD (Wireless) | 399 USD (Einführungspreis) |
| Stand der Preisangabe | 9. Juli 2025 | 26. Oktober 2026 |
Zwei Lernroboter, zwei Bauformen, zwei Preisstände.
Tabelle: Reachy Mini und Microduck im Überblick, Herstellerangaben, unabhängig nicht geprüft[5][6] | XR Stager Online Magazin | VISORIC GmbH
Beide Geräte sind hier mit Herstellerangaben beschrieben, unabhängig geprüft wurden sie nicht. Beim Reachy Mini wies der Hersteller zum Verkaufsstart selbst darauf hin, dass sich das Gerät in einer frühen Entwicklungsphase befindet und ohne Gewährleistung angeboten wird.[5] Das spricht nicht gegen den Einsatz als Lernobjekt, wohl aber gegen den Einsatz in einem Produktivsystem. Preise und Lieferzeiten können sich seither geändert haben und sind vor einer Beschaffung auf den Herstellerseiten zu prüfen.
- Reachy Mini ist ein Bausatz, der laut Fertigungspartner in zwei bis drei Stunden zusammengebaut wird.[7]
- Er lässt sich vorab in einer Simulation testen, fertige Anwendungen kommen über Hugging Face.[5][7]
- Der Microduck läuft sofort und lernt neue Bewegungen per Training in der Simulation.[6]
- Software und Simulation beider Roboter sind quelloffen.[5][6]
- Eine unabhängige Prüfung der Geräte liegt nicht vor, der Reachy Mini galt zum Start als frühe Entwicklungsphase.[5]
Beiden Robotern gemeinsam ist der Weg von der Simulation auf den echten Roboter. Wie er funktioniert, zeigt das nächste Kapitel.
Vom Simulator auf den echten Roboter
Der Fachbegriff dafür lautet Sim-to-real, auf Deutsch etwa von der Simulation zur Realität. Ein Simulationsmodell bildet Mechanik, Sensoren und Umgebung virtuell ab. Dort lassen sich Verhaltensregeln testen oder lernen. Arbeitet eine Policy ausreichend gut, wird sie auf die reale Hardware übertragen. Danach wird geprüft, wo das Verhalten abweicht, und Modell oder Policy werden angepasst. Der Microduck zeigt diesen Kreislauf im Kleinen: Laut Hersteller laufen seine Bewegungs-Policies in der Physiksimulation MuJoCo und lassen sich auf das Gerät übertragen.[6] Auch der Reachy Mini bietet eine Simulation, in der sich Programme testen lassen, bevor der Roboter geliefert wird.[5]
Simulation ist attraktiv, weil sie viele Wiederholungen ohne ständiges manuelles Zurücksetzen eines Geräts ermöglicht, die Zahl physischer Versuchsläufe senken kann und Parameter kontrollierbar macht. NVIDIA beschreibt mit Isaac Sim eine Umgebung für Simulation, Test und die Erzeugung künstlicher Trainingsdaten.[10] Das ist ein Herstellerangebot, es zeigt aber, dass Simulation heute Teil industrieller Entwicklungsabläufe ist.
Eine Simulation ist jedoch nur so hilfreich wie ihre Annahmen. Reibung, Materialverformung, Kamerarauschen, Beleuchtung, Kabel, Verschleiß, Netzwerkverzögerung und Veränderungen in der Umgebung lassen sich schwer vollständig abbilden. Das nennt man Reality Gap, die Lücke zwischen Modell und Wirklichkeit: Ein virtuell erfolgreiches Verhalten kann real scheitern. Ein guter Umgang damit ist, diese Lücke nicht als Fehler zu verstecken, sondern als systematische Prüfaufgabe zu behandeln.
Dass die Industrie den Transfer ernst nimmt, zeigt ein Reuters-Bericht vom 9. März 2026. Danach arbeiten ABB und NVIDIA an einer Lösung, die realistischere Licht-, Schatten-, Textur- und Vibrationseffekte in Simulationen einbezieht. Ein Pilot bei Foxconn für eine anspruchsvolle Montageaufgabe wurde genannt, die Technologie war zum Zeitpunkt der Meldung für die zweite Jahreshälfte 2026 angekündigt.[11] Das ist ein Hinweis auf die Richtung der Entwicklung, aber keine bewiesene Erfolgsquote.
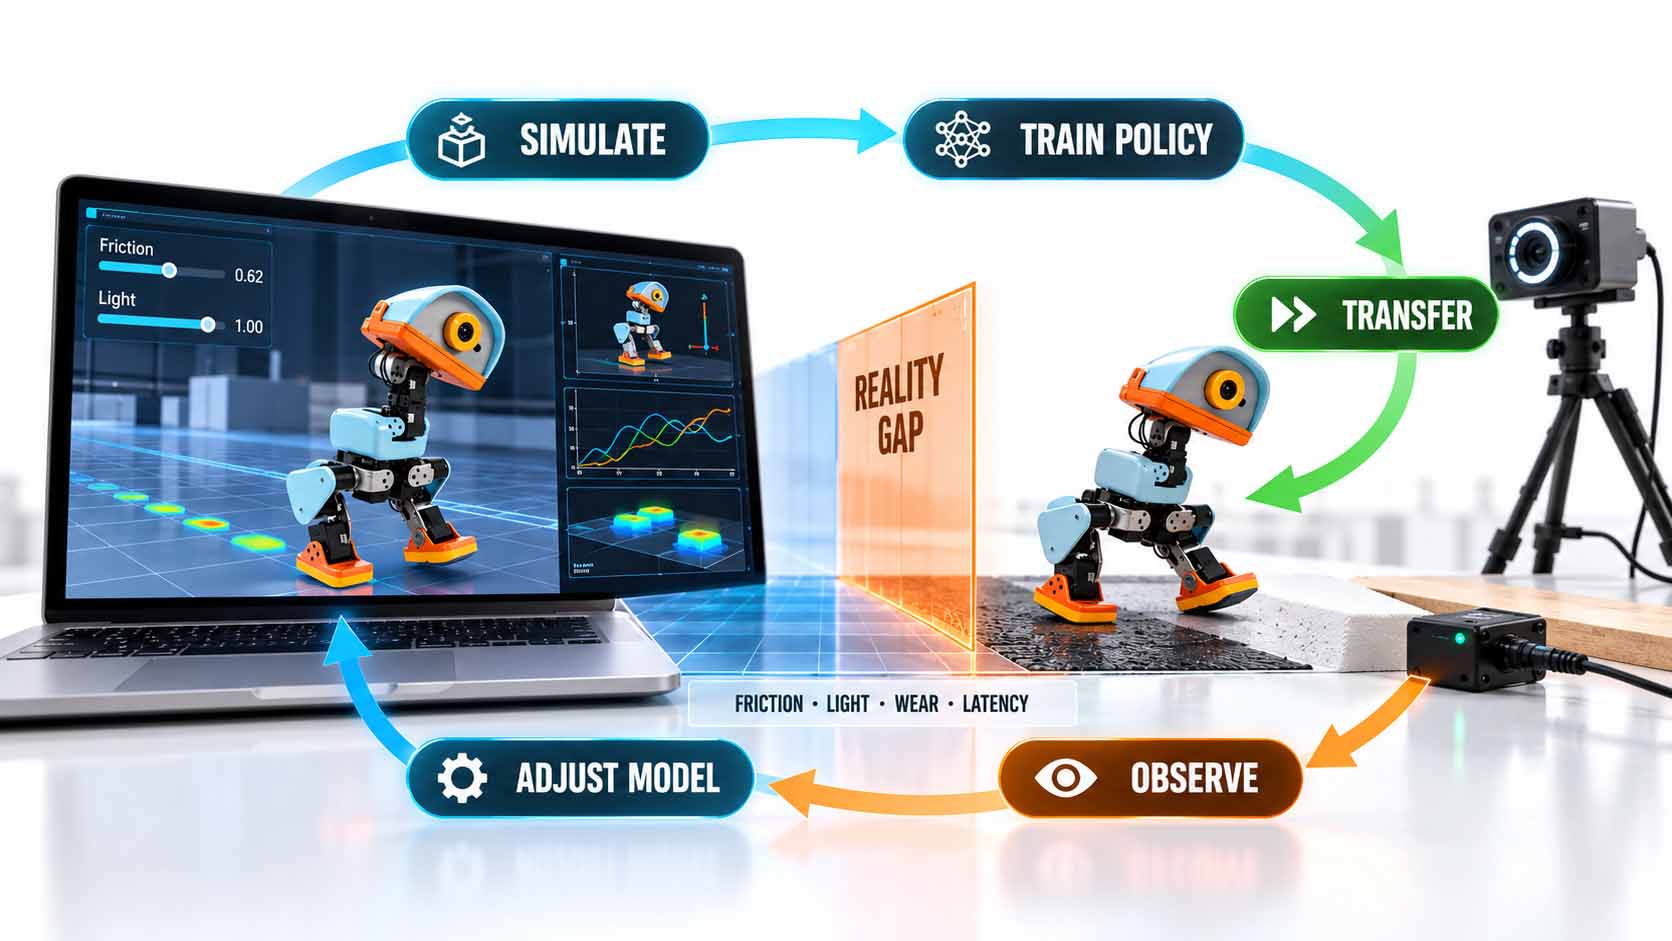
Der Unterschied zwischen Simulation und Wirklichkeit ist die eigentliche Lernfrage.
Infografik: Kreislauf von der Simulation über Training und Übertragung bis zur Beobachtung am realen Roboter und zur Anpassung des Modells[6][10] | KI-gestützte Illustration nach dem Vorbild des Microduck, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Infografik: Kreislauf von der Simulation zum realen Roboter und zurück, mit den typischen Ursachen der Lücke zwischen Modell und Wirklichkeit[6][10] | XR Stager Online Magazin | VISORIC GmbH
Was Teams daraus im kleinen Maßstab mitnehmen, ist vor allem eine Denkweise: Anforderungen explizit machen, Bedingungen variieren, Fehler reproduzierbar testen, Daten dokumentieren und digitale Modelle mit realen Beobachtungen vergleichen. Nicht ohne Weiteres übertragbar sind die konkreten Bewegungsdaten, Policies, Sicherheitsnachweise oder Leistungsergebnisse eines Miniroboters auf einen Roboterarm, ein fahrerloses Transportfahrzeug oder eine Produktionslinie. Ein Kit trainiert keine Fabrikrobotik automatisch. Es kann Teams aber mit den gleichen Grundfragen vertraut machen: Was misst das System? Was entscheidet es? Was passiert, wenn die reale Welt vom Modell abweicht?
- Sim-to-real bedeutet: in der Simulation lernen, auf dem echten Gerät prüfen, anpassen.
- Der Microduck zeigt diesen Kreislauf laut Hersteller im Kleinen.[6]
- Simulation ist ein fester Bestandteil industrieller Entwicklung.[10]
- Die Reality Gap macht Validierung am realen System unverzichtbar.
- ABB und NVIDIA kündigten realistischere Simulationen an, ein Pilotprojekt wurde berichtet.[11]
Damit stellt sich die Frage, worauf Unternehmen bei der Software hinter solchen Robotern achten sollten. Das zeigt das nächste Kapitel.
Was Unternehmen am Software-Stack prüfen sollten
Ein Lernroboter besteht nicht nur aus Motoren und Sensoren, sondern aus mehreren Schichten von Software. Fachleute sprechen von einem Software-Stack, auf Deutsch etwa einem Schichtenaufbau. Ganz unten liegen Sensoren und Motoren. Darüber sitzen Treiber, die zwischen Hardware und Software übersetzen, dann das Robot-SDK als Werkzeugkasten für Entwickler und darüber das Verhalten aus Regeln, Modellen oder Policies. Daneben steht die Simulation, ganz oben die Anwendung, die der Mensch bedient. Für ein Unternehmen ist es hilfreich, jede Schicht einzeln zu prüfen.
Acht Fragen helfen dabei. Welche Programmiersprachen und SDKs werden unterstützt? Ist die Software offen dokumentiert? Kann der Roboter lokal betrieben werden? Welche Daten werden gespeichert oder übertragen? Lassen sich Sensorwerte und Bewegungen protokollieren? Gibt es eine Simulation mit demselben Steuerungsmodell? Können Programme versioniert und Tests reproduziert werden? Wie leicht lässt sich das Gelernte später auf andere Systeme übertragen?
Reachy Mini und Microduck beantworten diese Fragen unterschiedlich. Beim Reachy Mini stehen Python- und JavaScript-Steuerung im Vordergrund. Der Hersteller erklärt zudem, dass der Roboter standardmäßig keine personenbezogenen Daten speichert oder überträgt und dass weder Pollen Robotics noch Hugging Face Zugriff auf Daten des Roboters haben.[5][7] Die Simulation lässt sich als Zusatz zum selben Software-Paket installieren, in dem auch die Robotersteuerung steckt.[7] Beim Microduck liegen SDK, Simulation und Trainingsablauf quelloffen unter der Lizenz Apache-2.0 vor, ein Kommandozeilenwerkzeug namens robotctl dient dazu, den Roboter zu überwachen, zu konfigurieren und zu aktualisieren.[6] Zum Datenschutz des Microduck enthalten die geprüften Quellen keine Angabe, diese Frage wäre vor einer Beschaffung zu klären.
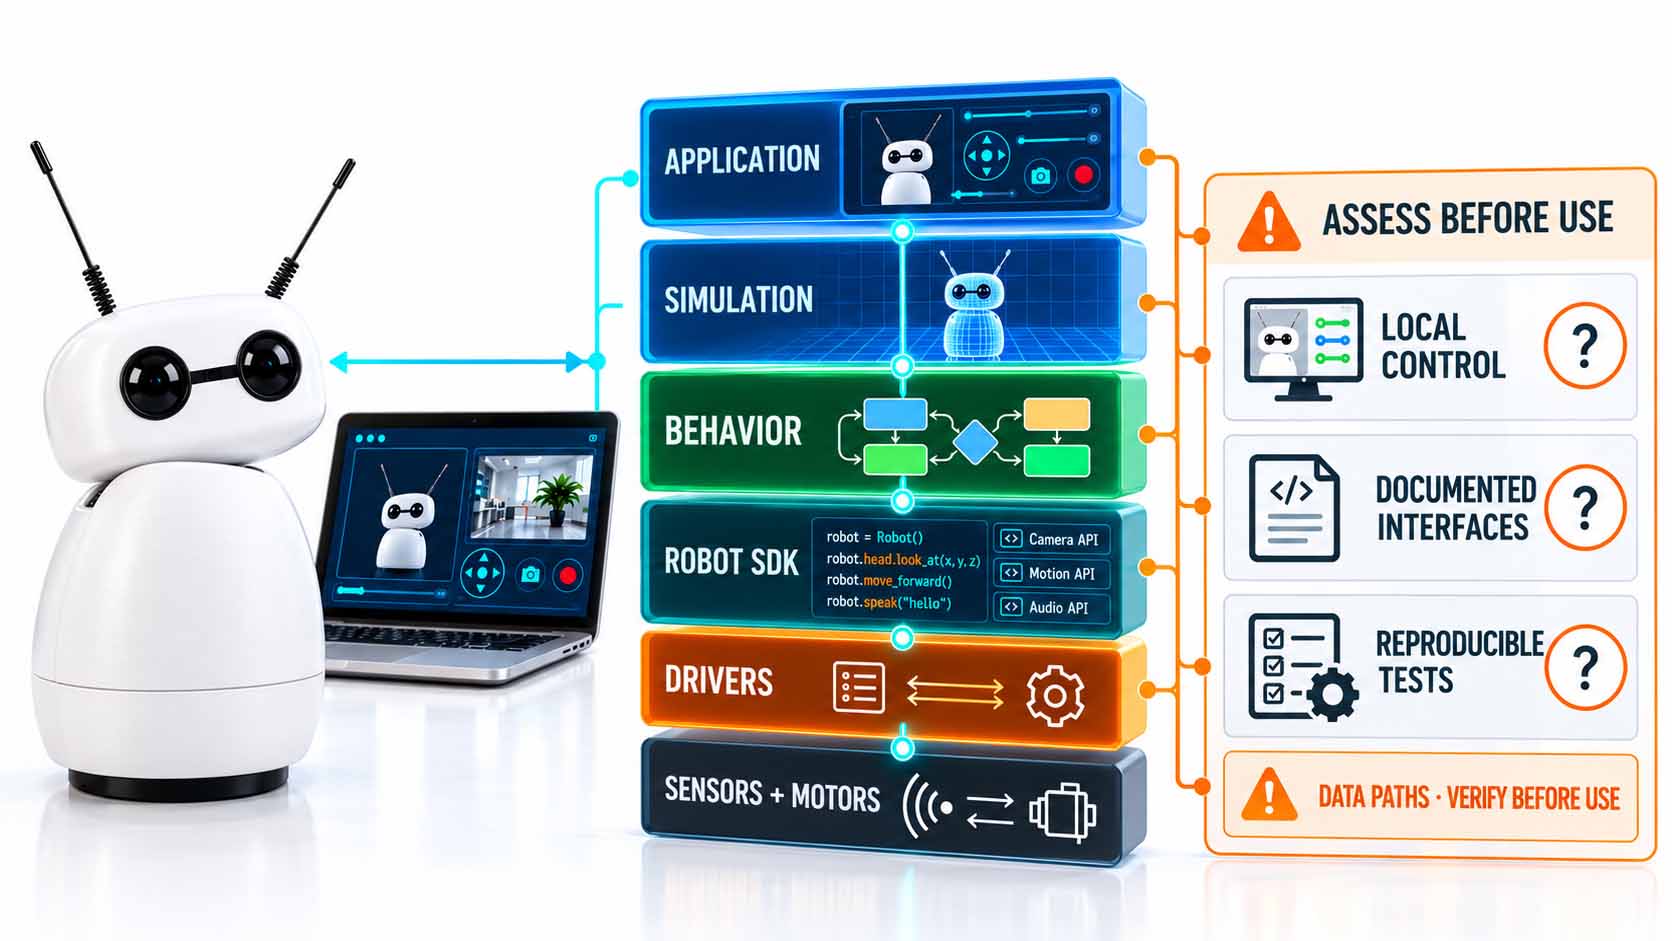
Offene Software ist erst dann nützlich, wenn ihre Schichten, Schnittstellen und Datenwege prüfbar bleiben.
Infografik: Software-Stack eines Lernroboters von der Hardware bis zur Anwendung mit zentralen Prüffragen für Unternehmen[5][6][7] | KI-gestützte Illustration, technische Ebenen schematisch dargestellt, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
| Ebene | Reachy Mini | Microduck |
|---|---|---|
| Anwendung | Interaktion, Kamera, Sprache | Bewegung und Gleichgewicht |
| Steuerung | Python und JavaScript | Policies und quelloffenes Robotik-SDK |
| Simulation | MuJoCo | MuJoCo |
| Schwerpunkt | Programmieren | Trainieren |
| Ergebnis | Ausgeführter Ablauf | Gelerntes Verhalten |
Gleiche Simulation, unterschiedliche Schwerpunkte in der Software.
Tabelle: Reachy Mini und Microduck auf der Ebene des Software-Stacks, Herstellerangaben, unabhängig nicht geprüft[5][6][7][8] | XR Stager Online Magazin | VISORIC GmbH
Offene Software bedeutet mehr als verfügbaren Quellcode. Entscheidend sind dokumentierte Schnittstellen, kontrollierbare Daten und reproduzierbare Tests. Dazu gehört, ob sich Programme wie jeder andere Quellcode versionieren lassen und ob ein Test mit denselben Einstellungen dasselbe Ergebnis liefert. Hilfreich ist es, Sensorwerte und Bewegungen von Anfang an zu protokollieren. Zur Übertragbarkeit gilt: Übertragen lassen sich vor allem die Konzepte und Arbeitsweisen, nicht die einzelnen Programme. Ob ein Kit zu einem offenen Robotik-System wie ROS 2 passt, ist je Produkt zu klären.[3]
- Ein Software-Stack besteht aus Schichten von der Sensorik bis zur Anwendung.
- Acht Prüffragen decken Sprachen, Dokumentation, lokalen Betrieb, Daten, Protokollierung, Simulation, Tests und Übertragbarkeit ab.
- Der Reachy Mini speichert laut Hersteller standardmäßig keine personenbezogenen Daten.[5]
- Der Microduck steht samt SDK und Simulation unter der Lizenz Apache-2.0.[6]
- Offene Software heißt: dokumentierte Schnittstellen, kontrollierbare Daten, reproduzierbare Tests.
Wie sich der Weg vom Tischversuch in den Arbeitsalltag vorbereiten lässt, zeigt das nächste Kapitel.
XR und Digital Twin als Brücke in den Arbeitsalltag
Zwei Begriffe lohnen eine kurze Klärung. Ein digitaler Zwilling ist eine digitale Repräsentation eines konkreten Produkts, Systems oder Prozesses, die je nach Anwendung mit Geometrie, Verhalten, Simulation oder Betriebsdaten verbunden ist. Nicht jedes 3D-Modell ist deshalb ein vollständiger Digital Twin. XR ist der Oberbegriff für Augmented, Virtual und Mixed Reality, also für digitale Inhalte, die reale Umgebungen erweitern oder vollständig virtuell ersetzen. Siemens beschreibt die Robotersimulation als digitale Repräsentation für Interaktion und Prüfung im virtuellen Umfeld und digitale Zwillinge als Verbindung von Simulation und Betriebsdaten.[12][13] Beides sind Anbieterbeschreibungen von Plattformfähigkeiten, kein automatischer Projekterfolg.
Eine XR-Trainingsumgebung kann Bedienabläufe, Bewegungsräume, Sicherheitszonen und Anlagenlayouts sichtbar machen. Beschäftigte können Varianten üben, ohne eine reale Produktionslinie zu blockieren, und räumliche Zusammenhänge gemeinsam besprechen. Für haptische Feinmotorik, Werkzeuge oder soziale Interaktion kann reale Praxis weiterhin erforderlich bleiben.
Die Forschung zeigt Potenzial, aber begrenzt. In einem Versuch mit 24 Studierenden an einem ABB-Roboter vom Typ IRB 120 benötigte die VR-Gruppe weniger Zeit und erzielte höhere Bestehenswerte, viele Teilnehmende empfanden die VR als hilfreiche Vorbereitung.[14] Stichprobe und Aufgaben sind klein, das Ergebnis ist kein allgemeiner Produktivitätsnachweis. Eine Fallstudie zu einem KUKA-Roboter fand die Wirksamkeit einer VR-Selbstlernaufgabe für eine bestimmte leichte Wartung vergleichbar mit traditionellem Unterricht.[15] Zusammen deuten die Studien auf Potenzial und Kontextabhängigkeit.
Ein sinnvolles Lernsetting besteht aus vier Bausteinen. Das Lernziel legt fest, welche Aufgabe und welches Verhalten verstanden werden sollen. Das Modell bestimmt, welche Geometrie, Physik, Sensorik und Prozesslogik enthalten sind. Die Interaktion ermöglicht ausprobieren, beobachten und Feedback erhalten. Der Transfer klärt, welche reale Handlung oder Entscheidung anschließend besser wird. Fehlt einer dieser Bausteine, droht eine hübsche Demo ohne Lernwirkung.
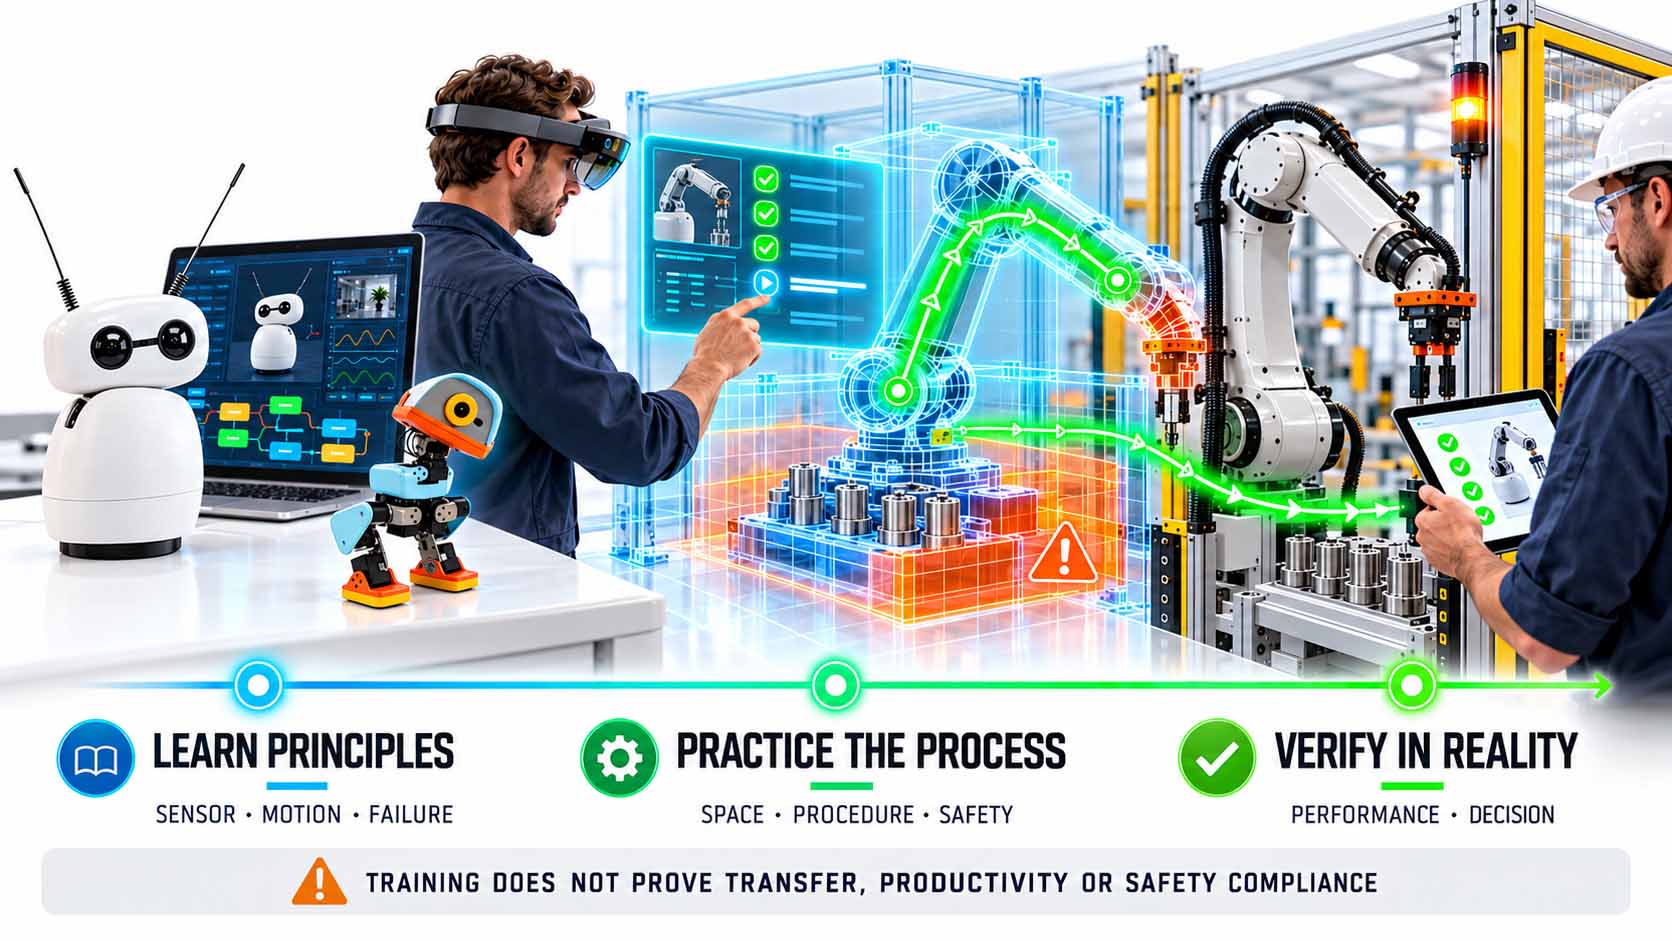
Jede Stufe vermittelt etwas anderes, und jede hat eine Grenze der Aussagekraft.
Infografik: Lernpfad vom kleinen Lernroboter über eine digitale Arbeitsumgebung bis zur Überprüfung an der realen Anlage[13][14][15] | KI-gestützte Illustration, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Ob ein solches Lernsetting wirkt, lässt sich messen: Kann die Person die Reihenfolge der Arbeitsschritte vor und nach der Übung korrekt erklären? Erkennt sie Gefahrenbereiche und Abweichungen? Wie viele Durchläufe braucht sie bis zum Ziel? Welche Fehler passieren später noch an der realen Anlage? Für den Sprung vom Tischversuch zum Arbeitsprozess braucht es Lernräume, die reale Abläufe verständlich machen und Variationen sicher erlebbar werden lassen. Genau hier können XR-Training und digitale Zwillinge den nächsten Schritt bilden, solange sie nicht als Ersatz für reale Übung und Validierung verstanden werden. Ein anschaulicher Zwilling ist nur so gut wie seine Daten, Modellannahmen und Aktualisierung.
- Ein digitaler Zwilling ist mehr als ein 3D-Modell, er verbindet Modell und Daten.[13]
- XR kann Abläufe, Bewegungsräume und Sicherheitszonen sichtbar machen.
- Eine Studie mit 24 Studierenden zeigte Vorteile des VR-Trainings in einzelnen Aufgaben.[14]
- Eine KUKA-Fallstudie fand VR-Selbstlernen vergleichbar mit traditionellem Unterricht.[15]
- Ein gutes Lernsetting braucht Lernziel, Modell, Interaktion und Transfer.
Wie aus all dem eine konkrete Entscheidung wird, zeigt das abschließende Kapitel.
Vom Experiment zum Business Case
Ein Pilot beginnt mit der Aufgabe, nicht mit dem Gerät. Vor dem Kauf eines Kits sollte ein Team eine Arbeitsaufgabe benennen, die wiederkehrend, klar abgrenzbar und für einen Workshop ungefährlich ist. Danach wird geklärt, welche Fähigkeit erprobt werden soll: Wahrnehmung, Greifen, Navigation, Zusammenarbeit oder Fehlersuche. Eine Aufgabe mit klaren Grenzen macht den Lerngewinn vergleichbar.
Als Einstieg bietet sich ein 90-Minuten-Workshop an, hier mit dem Titel Erkennen, reagieren, erklären. In den ersten zehn Minuten wählt das Team einen betrieblichen Bezug, etwa ein Objekt zu lokalisieren oder eine einfache Route zu verfolgen. Danach formulieren Kleingruppen Hypothesen und ein Erfolgsmaß. In den Minuten 25 bis 50 testen sie ein vorgegebenes Verhalten und ändern jeweils nur eine Bedingung: Licht, Abstand, Oberfläche oder Hindernis. Anschließend dokumentieren sie Fehler und Ursachen und übertragen in den letzten 20 Minuten die Erkenntnis auf eine echte Arbeitsaufgabe. Damit der Workshop mehr bleibt als ein unterhaltsames Event, werden vorab Kennzahlen festgelegt: Zeit bis zur ersten funktionierenden Änderung, Anteil erfolgreicher Durchläufe, erkannte Fehlerursachen, Zahl der dokumentierten Annahmen und die Qualität eines möglichen Pilot-Use-Cases. Das sind Workshop-Metriken, keine Garantie für späteren Produktivitätsgewinn. Jedes Team schreibt außerdem ein kurzes Experiment-Protokoll mit Aufgabe, Aufbau, Bedingungen, Ergebnis, Überraschung und nächster Frage.
Die Evidenz dafür sollte man ehrlich einordnen. Die Forschung zu Bildungsrobotik untersucht überwiegend Schulen, Hochschulen und strukturierte Lernumgebungen, eine systematische Übersicht betrachtet Robotik als didaktisches Werkzeug im MINT-Unterricht.[16] Daraus lässt sich nicht ableiten, wie stark ein Bausatz Kompetenz oder Produktivität von Beschäftigten verbessert. Auch Berichte von Herstellern wie ABB über praktische Robotik-Ausbildung sind Anbieterquellen und kein unabhängiger Wirksamkeitsnachweis.[17] Seriös lässt sich nur sagen: Bausätze schaffen eine konkrete Übungsumgebung, deren Nutzen von Lernziel, Betreuung und Transfer abhängt. Ein einzelner Workshop macht Mitarbeitende nicht zu Robotik-Fachleuten, er kann aber Neugier, Grundbegriffe und bessere Projektfragen fördern.
Auch die Wirtschaftlichkeit lässt sich seriös erfassen, ohne Kennzahlen zu erfinden. Für das Lernkit zählen Anschaffung und laufende Kosten, Vorbereitungszeit, Teilnahmezeit, Anzahl dokumentierter Erkenntnisse, Folgefragen und konkrete Pilotentscheidungen. Für eine spätere Automatisierung kommen Taktzeit, Qualität, Verfügbarkeit, Wartung, Integrationskosten, Sicherheitsaufwand, Investition und Amortisation hinzu. Ein Lernworkshop allein erlaubt keine belastbare Hochrechnung auf diese Größen. Der Einstieg lohnt sich auch deshalb, weil Arbeitgeber laut Weltwirtschaftsforum mit Veränderungen durch Robotik und Automatisierung rechnen.[2]
Wo ein Lernkit endet, sollte ebenso klar benannt werden. Ein kleiner Zweibeiner, ein Tischroboter und eine Industrieroboterzelle unterscheiden sich in Nutzlast, Reichweite, Geschwindigkeit, Wiederholgenauigkeit, Steuerung und Arbeitsraum. Sobald Roboter in reale Arbeitsbereiche kommen, müssen Gefährdungen, sichere Geschwindigkeiten, Not-Halt, Schutzmaßnahmen und die Zusammenarbeit von Mensch und Roboter fachkundig beurteilt werden. Ein Workshop mit einem Miniroboter ist kein Nachweis für die Konformität einer späteren Anlage. Industrieprojekte scheitern zudem selten nur an der Bewegung des Roboters, oft liegen die Hürden bei Schnittstellen, Prozessvarianten, Platz, Instandhaltung und Verantwortlichkeiten. Der Branchenverband IFR stellt in einem Positionspapier Aufgabenverlagerung, Produktivität und Weiterqualifizierung in den Mittelpunkt, das ist eine Verbandsperspektive.[18] Keine der verwendeten Quellen belegt einen allgemeinen Return on Investment von Lernkits, mögliche Wirkungsketten sind Hypothesen.
Ein 30-Tage-Vorgehen macht daraus einen konkreten Plan. In Woche 1 werden Prozessfrage und Erfolgskriterium definiert. In Woche 2 findet der Workshop statt, bei einem Selbstbau-Kit wie dem Reachy Mini ergänzt um einen Bau-Block von zwei bis drei Stunden.[7] Die Daten werden protokolliert. In Woche 3 werten Betrieb, IT, Sicherheit und Fachbereich die Erkenntnisse gemeinsam aus. In Woche 4 fällt die Entscheidung, ob ein digitaler Zwilling, eine Simulation, eine Herstellerberatung oder ein klar begrenzter Realversuch sinnvoll ist. Wie Digitale Zwillinge die Validierung von Roboterflotten in Anlagen unterstützen können, zeigt etwa ein Beispiel von NVIDIA, das als Herstellerbeispiel einzuordnen ist.[19] Bei fehlendem Nutzen endet der Versuch, bei einem plausiblen Use Case entsteht ein präziser nächster Schritt.
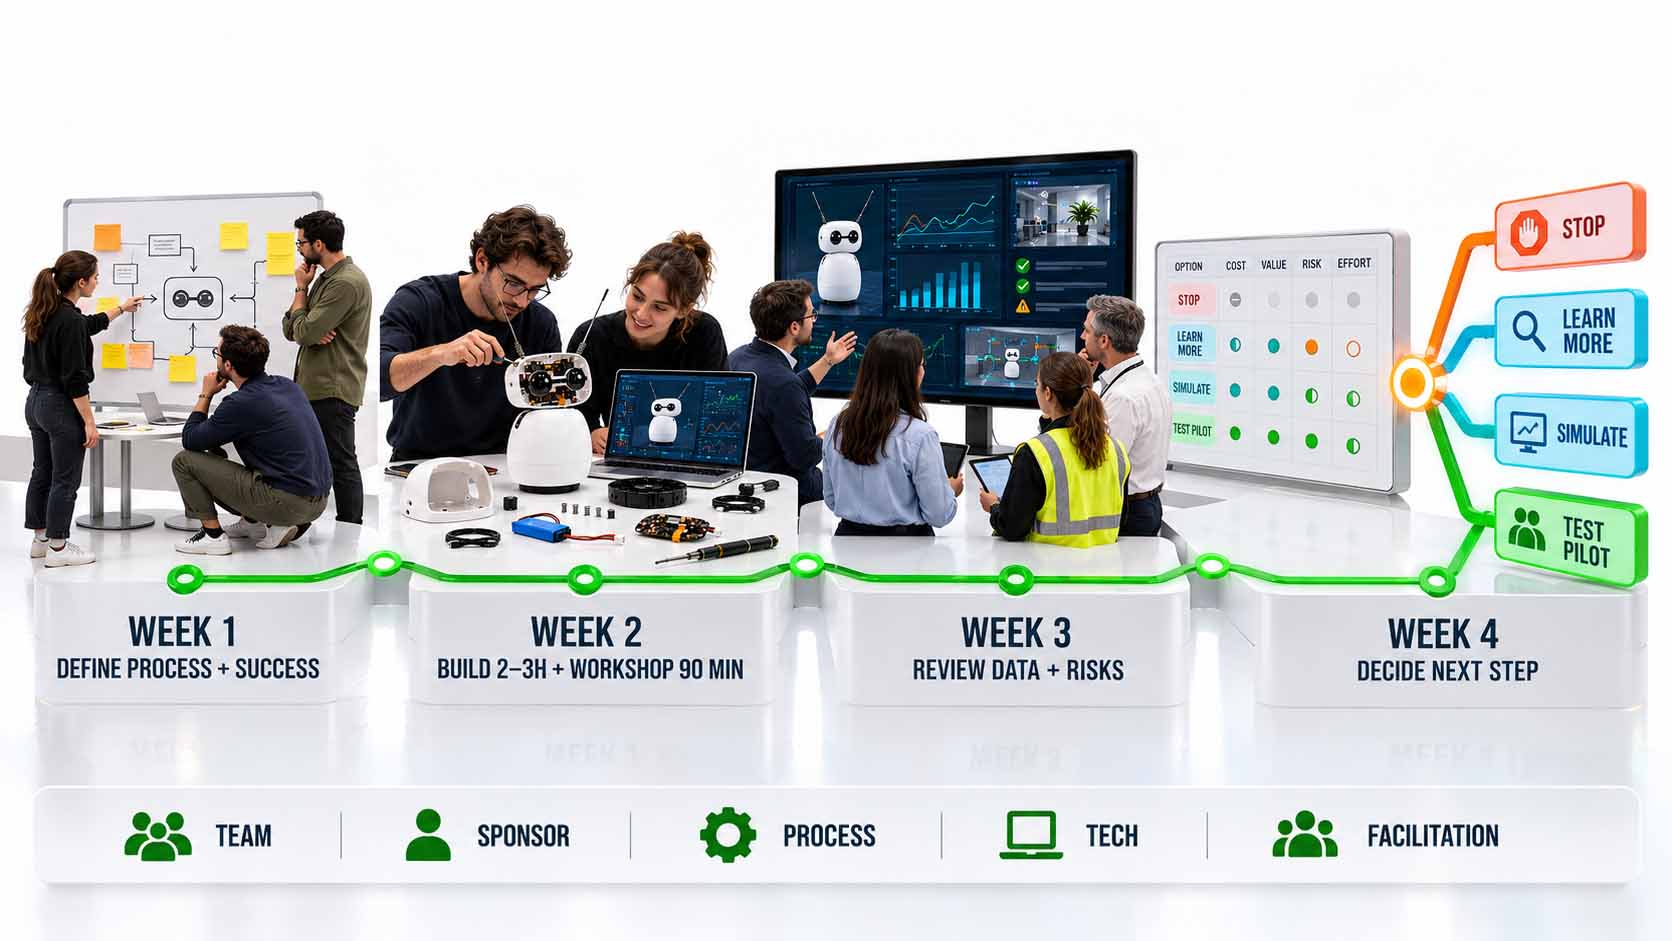
Am Ende des Lernexperiments steht eine nachvollziehbare Entscheidung über den nächsten Schritt.
Infografik: 30-Tage-Plan vom Lernexperiment über Workshop und Auswertung bis zur Entscheidung über das weitere Vorgehen[2][19] | KI-gestützte Illustration, kein Produktfoto | XR Stager Online Magazin | VISORIC GmbH
Für den Erfolg braucht es klare Rollen. Eine Sponsorin oder ein Sponsor sichert Zeit und Entscheidungspfad. Ein Fachexperte definiert die Aufgabe. Eine technische Betreuung sorgt für Aufbau und reproduzierbare Tests. Eine Moderation verbindet die Erkenntnisse mit dem Unternehmensproblem. Bei jedem Realversuch sind zuständige Stellen für Sicherheit und Datenschutz einzubinden. Am Ende sollte nicht nur der Satz stehen, das war spannend, sondern eine klare Entscheidung: stoppen, weiterlernen, simulieren oder einen begrenzten Pilot prüfen.
- Ein Pilot beginnt mit einer klar abgegrenzten, ungefährlichen Aufgabe.
- Ein 90-Minuten-Workshop mit Protokoll und vorab festgelegten Kennzahlen macht das Lernen vergleichbar.
- Studien zu Bildungsrobotik stammen überwiegend aus Schulen und Hochschulen, Anbieterberichte sind kein Wirksamkeitsnachweis.[16][17]
- Ein Workshop ersetzt keine Sicherheitsbeurteilung und erlaubt keine Hochrechnung auf spätere Automatisierung.
- Ein 30-Tage-Plan führt vom Experiment zu einer von vier klaren Entscheidungen.
Der kleine Roboter muss keine Fabrik ersetzen, um für Unternehmen wertvoll zu sein. Er kann ein Lernobjekt sein, an dem Teams früh erfahren, was Sensorik, Bewegung und KI in der realen Welt bedeuten. Entscheidend ist, was sie aus dem Versuch in den nächsten, größeren Maßstab mitnehmen. Wie ein solcher Roboter in Bewegung wirkt, zeigt das folgende Video.
Der Microduck in Bewegung
Die vorangegangenen Kapitel haben erklärt, was Robotik-Lernkits ausmacht, was Teams daraus lernen und wo die Grenzen liegen. Wie ein solcher Roboter tatsächlich wirkt, lässt sich am unmittelbarsten in Bewegung beobachten.
Das folgende Video zeigt zwei Microducks in aufeinander abgestimmter Bewegung. Hardware und Produktidee stammen vom Hersteller Pollen Robotics. Beim Anschauen lohnt sich ein Blick auf drei Dinge: wie der Roboter sein Gleichgewicht hält, wie er auf seine Bewegungen reagiert und wie ein kleines Gerät mit nur 25 Zentimetern Größe überhaupt so viel Verhalten zeigen kann. Aus dem Video allein lassen sich keine technischen Eigenschaften ableiten, die Angaben zur Hardware stammen aus der Herstellerdokumentation.[6]
Video: Microduck des Herstellers Pollen Robotics in Bewegung | Visuals by original creators | Analyse: Ulrich Buckenlei | XR Stager Online Magazin | VISORIC GmbH
Der freundliche Auftritt des Roboters kann die Einstiegshürde für ein breites Publikum senken. Das ist eine redaktionelle Beobachtung, kein wissenschaftlich nachgewiesener Lernvorteil. Entscheidend ist, was danach folgt: die technische Substanz mit der Frage, welche Sensoren, welche Bewegungen und welche Software dahinterstehen, und die Lernfrage, die ein Team daraus für den eigenen Betrieb ableitet.
- Das Video zeigt zwei Microducks in aufeinander abgestimmter Bewegung.
- Hardware und Produktidee stammen von Pollen Robotics.[6]
- Technische Eigenschaften ergeben sich aus der Herstellerdokumentation, nicht aus dem Video.
- Der freundliche Auftritt senkt die Einstiegshürde, ersetzt aber keine Substanz.
- Die Frage bleibt: Was können Teams an einem kleinen Roboter lernen?
Dieses Beispiel macht greifbar, warum der Weg vom kleinen Lernobjekt zum belastbaren Pilot mehr braucht als Begeisterung.
Vom Lernexperiment zum belastbaren Pilot
Ein kleiner Roboter macht Robotik verständlich, und eine digitale Lernumgebung macht den nächsten Schritt vorbereitbar. Wenn aus dem Experiment ein konkreter Prozess-Use-Case wird, braucht es eine Lern- und Simulationsumgebung, die räumlich nachvollziehbar ist, nah am tatsächlichen Ablauf liegt und klare Lernziele verfolgt.
Das Expertenteam der VISORIC GmbH aus München verbindet über 15 Jahre Erfahrung in 3D, KI und XR mit praktischer Erfahrung in Spatial Computing, Echtzeit-3D und Digitalen Zwillingen. VISORIC entwickelt digitale Zwillinge und XR-Trainings, mit denen Unternehmen die Zusammenarbeit von Menschen, KI und Robotik vorbereiten können. Der Nutzen entsteht dabei aus der Verbindung von realen Prozessfragen, passenden digitalen Modellen und gezielter Übung, von der ersten Konzeptidee bis zur einsatzfähigen Anwendung.[20][21]
15 Jahre Erfahrung in 3D, KI und XR: das VISORIC Expertenteam aus München.
Bild: © Ulrich Buckenlei | XR Stager Online Magazin | VISORIC GmbH
Ein durchdachtes Pilotprojekt, ein einzelner Anwendungsfall, eine klar abgegrenzte Lern- oder Simulationsumgebung, lässt sich oft deutlich schneller und kostengünstiger realisieren, als viele Unternehmen erwarten.
- Beratung zur Auswahl eines sinnvollen, klar abgegrenzten Pilot-Use-Cases.
- Entwicklung digitaler Zwillinge und XR-Trainings für Mensch-KI-Roboter-Zusammenarbeit.
- Von der Simulation zum begrenzten Pilot mit messbaren Kriterien.
Genau darin liegt der Ausgangspunkt für ein Gespräch: nicht bei der großen, unternehmensweiten Vision, sondern bei einem klar abgegrenzten, schnell umsetzbaren ersten Schritt.
Welche Aufgabe in Ihrem Unternehmen wäre klein genug für einen sicheren Versuch und wichtig genug, dass Ihr Team daraus lernt?
Sprechen Sie mit dem VISORIC Expertenteam aus München über Spatial Computing, digitale Zwillinge und XR-Training. Gemeinsam entwickeln wir aus Ihrer Aufgabe einen präzisen, nachvollziehbaren nächsten Schritt.
Kontakt:
E-Mail: info@visoric.com
Telefon: +49 89 21552678
Quellen und Referenzen
- International Federation of Robotics (IFR). World Robotics 2025, Global Robot Demand in Factories Doubles Over 10 Years. ifr.org, 2025.
- World Economic Forum. The Future of Jobs Report 2025, inklusive Kapitel Skills Outlook. weforum.org, Januar 2025.
- Open Robotics. ROS 2 Documentation, First Steps und About ROS 2. docs.ros.org.
- ABB Robotics. Training, Herstellerangebot für praktische, virtuelle und standortbezogene Robotiktrainings. abb.com.
- Pollen Robotics und Hugging Face. Reachy Mini, the open-source robot for today’s and tomorrow’s AI builders, Ankündigung mit Preisen und technischen Daten, Herstellerangaben. pollen-robotics.com und huggingface.co, 9. Juli 2025.
- Pollen Robotics. Microduck Produktseite, Spezifikationen, Pakete, Simulator und Open-Source-Stack, Herstellerangaben. pollen-robotics.com/microduck, Stand 26. Oktober 2026.
- Seeed Studio. ReachyMini Getting Started, Aufbau, Software und Beispielcode, Wiki des Fertigungspartners. wiki.seeedstudio.com, zuletzt aktualisiert Januar 2026.
- Pollen Robotics. Reachy Mini, Produktseite mit Hinweisen zu JavaScript-SDK, Apps und Community, Herstellerangaben. pollen-robotics.com/reachy-mini, Stand 26. Oktober 2026.
- Pollen Robotics. Meet Microduck, Herstellerankündigung. pollen-robotics.com, 27. August 2026.
- NVIDIA Developer. Isaac Sim, Herstellerdokumentation zu Physiksimulation und synthetischen Daten. developer.nvidia.com.
- Reuters. ABB teams up with Nvidia to improve factory robot training. reuters.com, 9. März 2026.
- Siemens. Robotics Simulation, Herstellerbeschreibung. siemens.com.
- Siemens. Digital twin, The living blueprint, Herstellerrahmen. siemens.com.
- Monetti et al. An experimental study of VR training on industrial robotic tasks. Procedia CIRP, 2022.
- Pratticò und Lamberti. VR self-tuition for industrial robot operators, KUKA case study. Computers in Industry, 2021.
- Trapero-González et al. Didactic impact of educational robotics on STEM learning, systematic review and meta-analysis. Frontiers in Education, 2024.
- ABB Robotics. How ABB robots are helping to educate the next generation of engineers, Anbieterbericht. new.abb.com.
- International Federation of Robotics (IFR). The Impact of Robots, Position Paper, Branchenverband. ifr.org.
- NVIDIA Developer. Simulating Robots in Industrial Facility Digital Twins, Herstellerbeispiel. developer.nvidia.com, 2025.
- VISORIC Praxisprojekte in den Bereichen Digitale Zwillinge, Echtzeit-3D und Spatial Computing.
- XR Stager Plattform für Echtzeit-3D, Digitale Zwillinge, Knowledge AI und industrielle Spatial-Computing-Anwendungen.
Kontaktpersonen:
Ulrich Buckenlei (Kreativdirektor)
Mobil: +49 152 53532871
E-Mail: ulrich.buckenlei@visoric.com
Nataliya Daniltseva (Projektleiterin)
Mobil: + 49 176 72805705
E-Mail: nataliya.daniltseva@visoric.com
Adresse:
VISORIC GmbH
Bayerstraße 13
D-80335 München